छात्रों के स्वायत्त यूएवी विकास के लिए ISRO रोबोटिक चैलेंज
स्रोत:द हिंदू ↗
क्यों मायने रखता है
यह अंतरिक्ष अन्वेषण में ISRO के भविष्य के प्रक्षेपवक्र (trajectory) को रेखांकित करता है—जो कक्षीय और लैंडर मिशनों से आगे बढ़कर गहरे अंतरिक्ष के ग्रहीय अन्वेषण (जैसे, मंगल) के लिए स्वायत्त स्वार्म UAVs की तैनाती की ओर बढ़ रहा है। यह अकादमिक भागीदारी के माध्यम से GPS-denied navigation और वायरलेस पावर ट्रांसफर जैसी महत्वपूर्ण प्रौद्योगिकियों के स्वदेशीकरण पर बल देता है।
सारांश
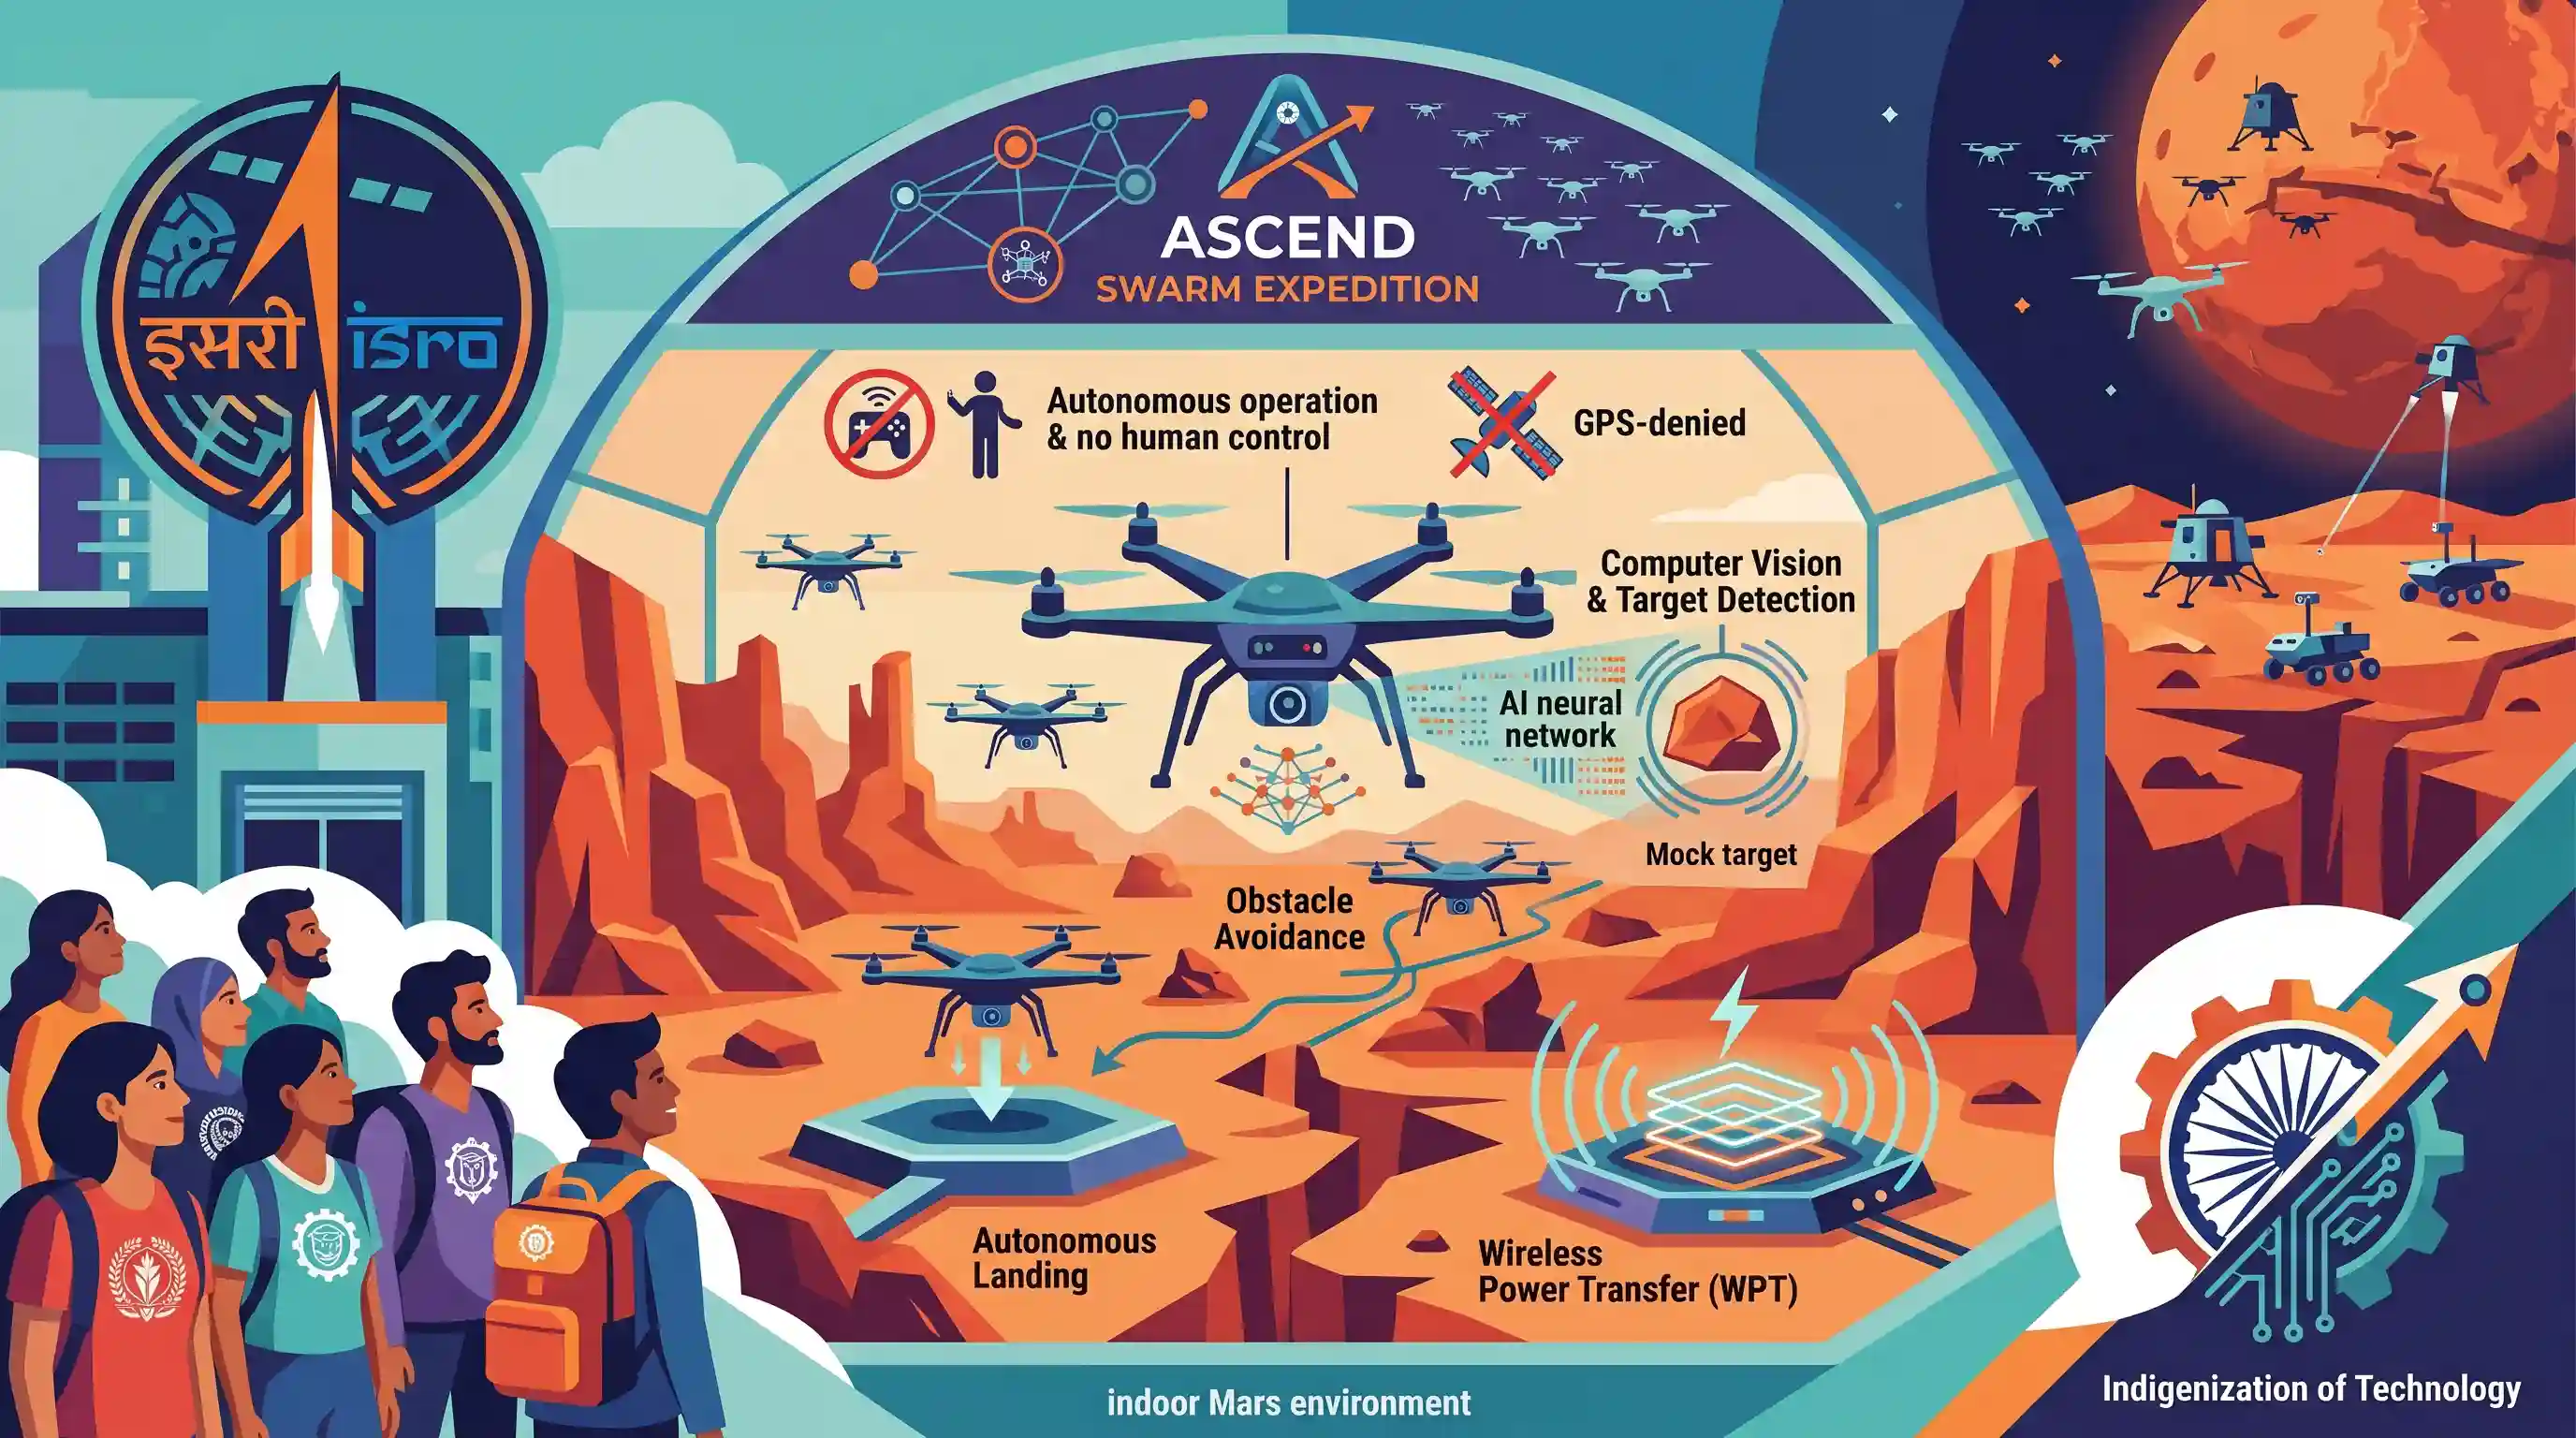
भारतीय अंतरिक्ष अनुसंधान संगठन (ISRO) ने अपने यू.आर. राव सैटेलाइट सेंटर (URSC) के माध्यम से 'ISRO Robotics Challenge - URSC (IRoC-U 2026)' की घोषणा की है। यह पहल भारतीय छात्र समुदाय को ग्रहीय अन्वेषण के लिए स्वायत्त माइक्रो-मानवरहित हवाई वाहन (UAVs) विकसित करने के लिए आमंत्रित करती है। यह प्रतियोगिता "Towards Swarm Expedition: Autonomous Surveyor Challenge for Exploration, Navigation and Dynamics (ASCEND)" के अनुरूप है, जो स्वायत्त UAVs का उपयोग करके मंगल की सतह का पता लगाने का एक भविष्योन्मुखी विजन है। इस चुनौती के तहत ड्रोन्स को मंगल ग्रह के समान एक इनडोर, GPS-रहित वातावरण में संचालित होना होगा, जहाँ उन्हें बिना किसी मानवीय हस्तक्षेप या रिमोट कंट्रोल के बाधाओं से बचने (obstacle avoidance), कंप्यूटर विजन का उपयोग करके लक्ष्य का पता लगाने, स्वायत्त लैंडिंग और वायरलेस पावर ट्रांसफर (WPT) जैसे जटिल कार्य करने होंगे। इस प्रयास का उद्देश्य उन्नत अंतरिक्ष रोबोटिक्स में आत्मनिर्भरता हासिल करने के लिए शैक्षणिक नवाचार का उपयोग करना है।
मुख्य बिंदु
- ISRO के यू.आर. राव उपग्रह केंद्र (URSC) ने छात्र समुदाय को स्पेस रोबोटिक्स से जोड़ने के लिए IRoC-U 2026 प्रतियोगिता शुरू की है।
- इस चुनौती के तहत छात्रों को एक ऐसा माइक्रो-UAV विकसित करना है, जो GPS, टेलीमेट्री या बाहरी पायलटिंग सहायता के बिना स्वायत्त नेविगेशन (autonomous navigation) करने में सक्षम हो।
- इसका दीर्घकालिक उद्देश्य ASCEND पहल से जुड़ा है, जिसका लक्ष्य भविष्य में मंगल ग्रह की सतह के अन्वेषण के लिए स्वायत्त (autonomous) UAVs के एक झुंड (swarm) को तैनात करना है।
- UAV के कार्यों में एक इनडोर मंगल-सिम्युलेटेड (Martian-simulated) एरिना में नेविगेट करना, कंप्यूटर विजन के माध्यम से लैंडिंग स्थलों की पहचान करना और वायरलेस पावर ट्रांसफर (WPT) को सफलतापूर्वक निष्पादित करना शामिल है।
- यह पहल स्वार्म इंटेलिजेंस (swarm intelligence), स्वायत्त प्रणालियों (autonomous systems) और अंतरिक्ष अन्वेषण जैसे अत्याधुनिक क्षेत्रों में शिक्षा जगत-उद्योग सहयोग और स्वदेशी तकनीक विकास को बढ़ावा देती है।
महत्वपूर्ण शब्द
ASCEND (एक्सप्लोरेशन, नेविगेशन और डायनेमिक्स के लिए ऑटोनॉमस सर्वेयर चैलेंज)

मंगल की सतह का अन्वेषण करने के लिए स्वायत्त मानवरहित हवाई वाहनों (UAVs) के झुंड का उपयोग करने का दूरदर्शी दृष्टिकोण, जो स्वतंत्र रूप से नेविगेट, सर्वेक्षण और रिचार्ज कर सकते हैं।
UPSC context
GS पेपर III (S&T); भविष्य के अंतरग्रहीय मिशनों और स्वायत्त रोबोटिक अन्वेषण के लिए प्रासंगिक।
इसरो रोबोटिक्स चैलेंज - URSC (IRoC-U 2026)
ISRO के नेतृत्व में छात्रों के लिए एक राष्ट्रीय प्रतियोगिता, जिसका उद्देश्य ऐसे ऑटोनॉमस माइक्रो-UAV विकसित करना है जो GPS जैसी बाहरी नेविगेशन सहायता के बिना ग्रहीय अन्वेषण कार्यों को करने में सक्षम हों।
UPSC context
GS पेपर III (S&T); अंतरिक्ष प्रौद्योगिकी में स्वदेशीकरण और अकादमिक-उद्योग तालमेल के प्रति जागरूकता का परीक्षण करता है।
यू.आर. राव उपग्रह केंद्र (URSC)
बेंगलुरु में स्थित ISRO का प्रमुख केंद्र, जो भारतीय उपग्रह मिशनों के डिजाइन, विकास, असेंबली और एकीकरण के लिए उत्तरदायी है।
UPSC context
GS पेपर III (S&T); भारत के अंतरिक्ष संस्थागत ढांचे और उपग्रह निर्माण को समझने के लिए आवश्यक।
GPS-रहित वातावरण
एक ऐसा क्षेत्र जहाँ सैटेलाइट-आधारित नेविगेशन सिग्नल (जैसे GPS या NavIC) अनुपलब्ध होते हैं, जिसके कारण स्वायत्त प्रणालियों (autonomous systems) को ओरिएंटेशन के लिए ऑनबोर्ड सेंसर पर निर्भर रहना पड़ता है।
UPSC context
GS पेपर III (विज्ञान एवं प्रौद्योगिकी/सुरक्षा); प्लेनेटरी रोबोटिक्स, रक्षा और इनडोर नेविगेशन टेक्नोलॉजी के लिए महत्वपूर्ण।
वायरलेस पावर ट्रांसफर (WPT)
किसी पावर सोर्स से लोड तक भौतिक कनेक्टर्स के बिना विद्युत ऊर्जा का संचरण, जिसमें आमतौर पर इलेक्ट्रोमैग्नेटिक इंडक्शन (विद्युत चुंबकीय प्रेरण) या मैग्नेटिक रेजोनेंस (चुंबकीय अनुनाद) का उपयोग किया जाता है।
UPSC context
GS पेपर III (S&T); उभरते ऊर्जा समाधानों और आत्मनिर्भर स्वायत्त प्रणालियों के लिए प्रासंगिक।
प्रारंभिक ट्रैप
मंगल ग्रह पर तैनात UAVs सटीक स्वार्म नेविगेशन के लिए भारत के NavIC या वैश्विक GPS कॉन्स्टलेशन का उपयोग करेंगे।
मंगल पर कोई ग्लोबल नेविगेशन सैटेलाइट सिस्टम (जैसे GPS या NavIC) नहीं है। मंगल पर कोई भी ड्रोन या रोवर GPS-वंचित वातावरण (GPS-denied environment) में कार्य करता है, जो पूरी तरह से ऑनबोर्ड विजुअल और इनर्टियल सेंसर पर निर्भर होता है।
संबंधित अवधारणाएँ
मंगल पर UAV उड़ाना पृथ्वी पर इसे उड़ाने से मौलिक रूप से भिन्न क्यों है?
- वायुमंडलीय घनत्व: मंगल का वायुमंडलीय घनत्व पृथ्वी का लगभग 1% है, जो एयरोडायनामिक लिफ्ट (aerodynamic lift) को अत्यधिक कम कर देता है। रोटर ब्लेड को पृथ्वी की तुलना में काफी तेज़ी से घूमना चाहिए और उनका आकार भी बड़ा होना चाहिए।
- सतही गुरुत्वाकर्षण: मंगल का गुरुत्वाकर्षण पृथ्वी के गुरुत्वाकर्षण का लगभग 38% (एक-तिहाई) है। यह UAV के प्रभावी वजन को कम करके लिफ्ट की चुनौती को आंशिक रूप से संतुलित करता है।
- नेविगेशन संबंधी बाधाएं: मंगल पर वैश्विक उपग्रह नेविगेशन नेटवर्क और एक मजबूत चुंबकीय क्षेत्र का अभाव है, जिसके कारण UAVs को पूरी तरह से स्वायत्त ऑप्टिकल और जड़त्वीय नेविगेशन पर निर्भर रहना पड़ता है।
मानवरहित हवाई वाहनों (UAVs) के संदर्भ में 'स्वॉर्म इंटेलिजेंस' (Swarm Intelligence) क्या है?
- विकेंद्रीकृत नियंत्रण: कई ड्रोन किसी केंद्रीय मानवीय पायलट पर निर्भर रहने के बजाय, ऑनबोर्ड AI और स्थानीयकृत संचार का उपयोग करके, जैविक झुंडों (biological swarms) की नकल करते हुए स्वायत्त रूप से समन्वय करते हैं।
- उच्च अतिरेकता: इस सिस्टम में विफलता का कोई 'सिंगल पॉइंट ऑफ फेल्योर' नहीं है। यदि एक ड्रोन खराब हो जाता है या नष्ट हो जाता है, तो शेष झुंड (swarm) मिशन को पूरा करने के लिए खुद को अनुकूलित कर लेता है।
अंतर-विषय पैटर्न
स्वार्म UAVs: रक्षा से लेकर गहन अंतरिक्ष तक
हालांकि भारतीय सशस्त्र बलों द्वारा सामरिक हमलों और सीमा निगरानी के लिए इसका व्यापक रूप से परीक्षण किया गया है, ISRO की ASCEND पहल स्वार्म ड्रोन लॉजिक के गहरे अंतरिक्ष ग्रहीय अन्वेषण की दिशा में बदलाव का संकेत देती है।
अंतरिक्ष में वायरलेस पावर ट्रांसफर (WPT)
WPT उपभोक्ता इलेक्ट्रॉनिक्स (जैसे स्मार्टफोन Qi चार्जिंग) से आगे विकसित हो रहा है। मंगल (Martian) बेस स्टेशन पर रिचार्ज होने वाले स्वायत्त ड्रोन (Autonomous drones), स्पेस-बेस्ड सोलर पावर तकनीकों की दिशा में किए जा रहे व्यापक प्रयासों को दर्शाते हैं।

2026 की प्रीलिम्स में पृथ्वी/मंगल के flight dynamics (1% वायुमंडल बनाम 1/3 गुरुत्वाकर्षण) और GPS-denied navigation अवधारणाओं के बीच अंतर पर आधारित एक प्रश्न की अपेक्षा करें।
संबद्ध PYQ · 4
संबद्ध PYQ · 4
- 2025PrelimsGS1
With reference to Unmanned Aerial Vehicles (UAVs), consider the following statements : I. All types of UAVs can do vertical landing. II. All types of UAVs can do automated hovering. III. All types of UAVs can use battery only as a source of power supply. How many of the statements given above are correct?
- 2023MainsGS3
The use of unmanned aerial vehicles (UAVs) by our adversaries across the borders to ferry arms/ammunitions, drugs, etc., is a serious threat to the internal security. Comment on the measures being taken to tackle this threat.
- 2016PrelimsGS1
Consider the following statements: The Mangalyaan launched by ISRO 1. is also called the Mars Orbiter Mission 2. made India the second country to have a spacecraft orbit the Mars after USA 3. made India the only country to be successful in making its spacecraft orbit the Mars in its very first attempt Which of the statements given above is/are correct?
- 2017MainsGS3
India has achieved remarkable successes in unmanned space missions including the Chandrayaan and Mars Orbitter Mission, but has not ventured into manned space missions. What are the main obstacles to launching a manned space mission, both in terms of technology and logistics? Examine critically.
