स्वायत्त वाहन तकनीक और परिवहन में नियामक चुनौतियाँ
स्रोत:द हिंदू ↗
क्यों मायने रखता है
स्वायत्त वाहन (Autonomous vehicles) AI और रोबोटिक्स में एक महत्वपूर्ण छलांग का प्रतिनिधित्व करते हैं, जिसके शहरी बुनियादी ढांचे, रोजगार और नैतिकता पर दूरगामी प्रभाव होंगे। सिविल सेवकों के लिए इन उभरती प्रौद्योगिकियों को समझना आवश्यक है ताकि वे भविष्योन्मुखी विनियम (regulations) तैयार कर सकें, नौकरियों के विस्थापन के सामाजिक-आर्थिक प्रभाव को संबोधित कर सकें और एल्गोरिथमिक निर्णय लेने (algorithmic decision-making) की नैतिक जटिलताओं को समझ सकें।
सारांश
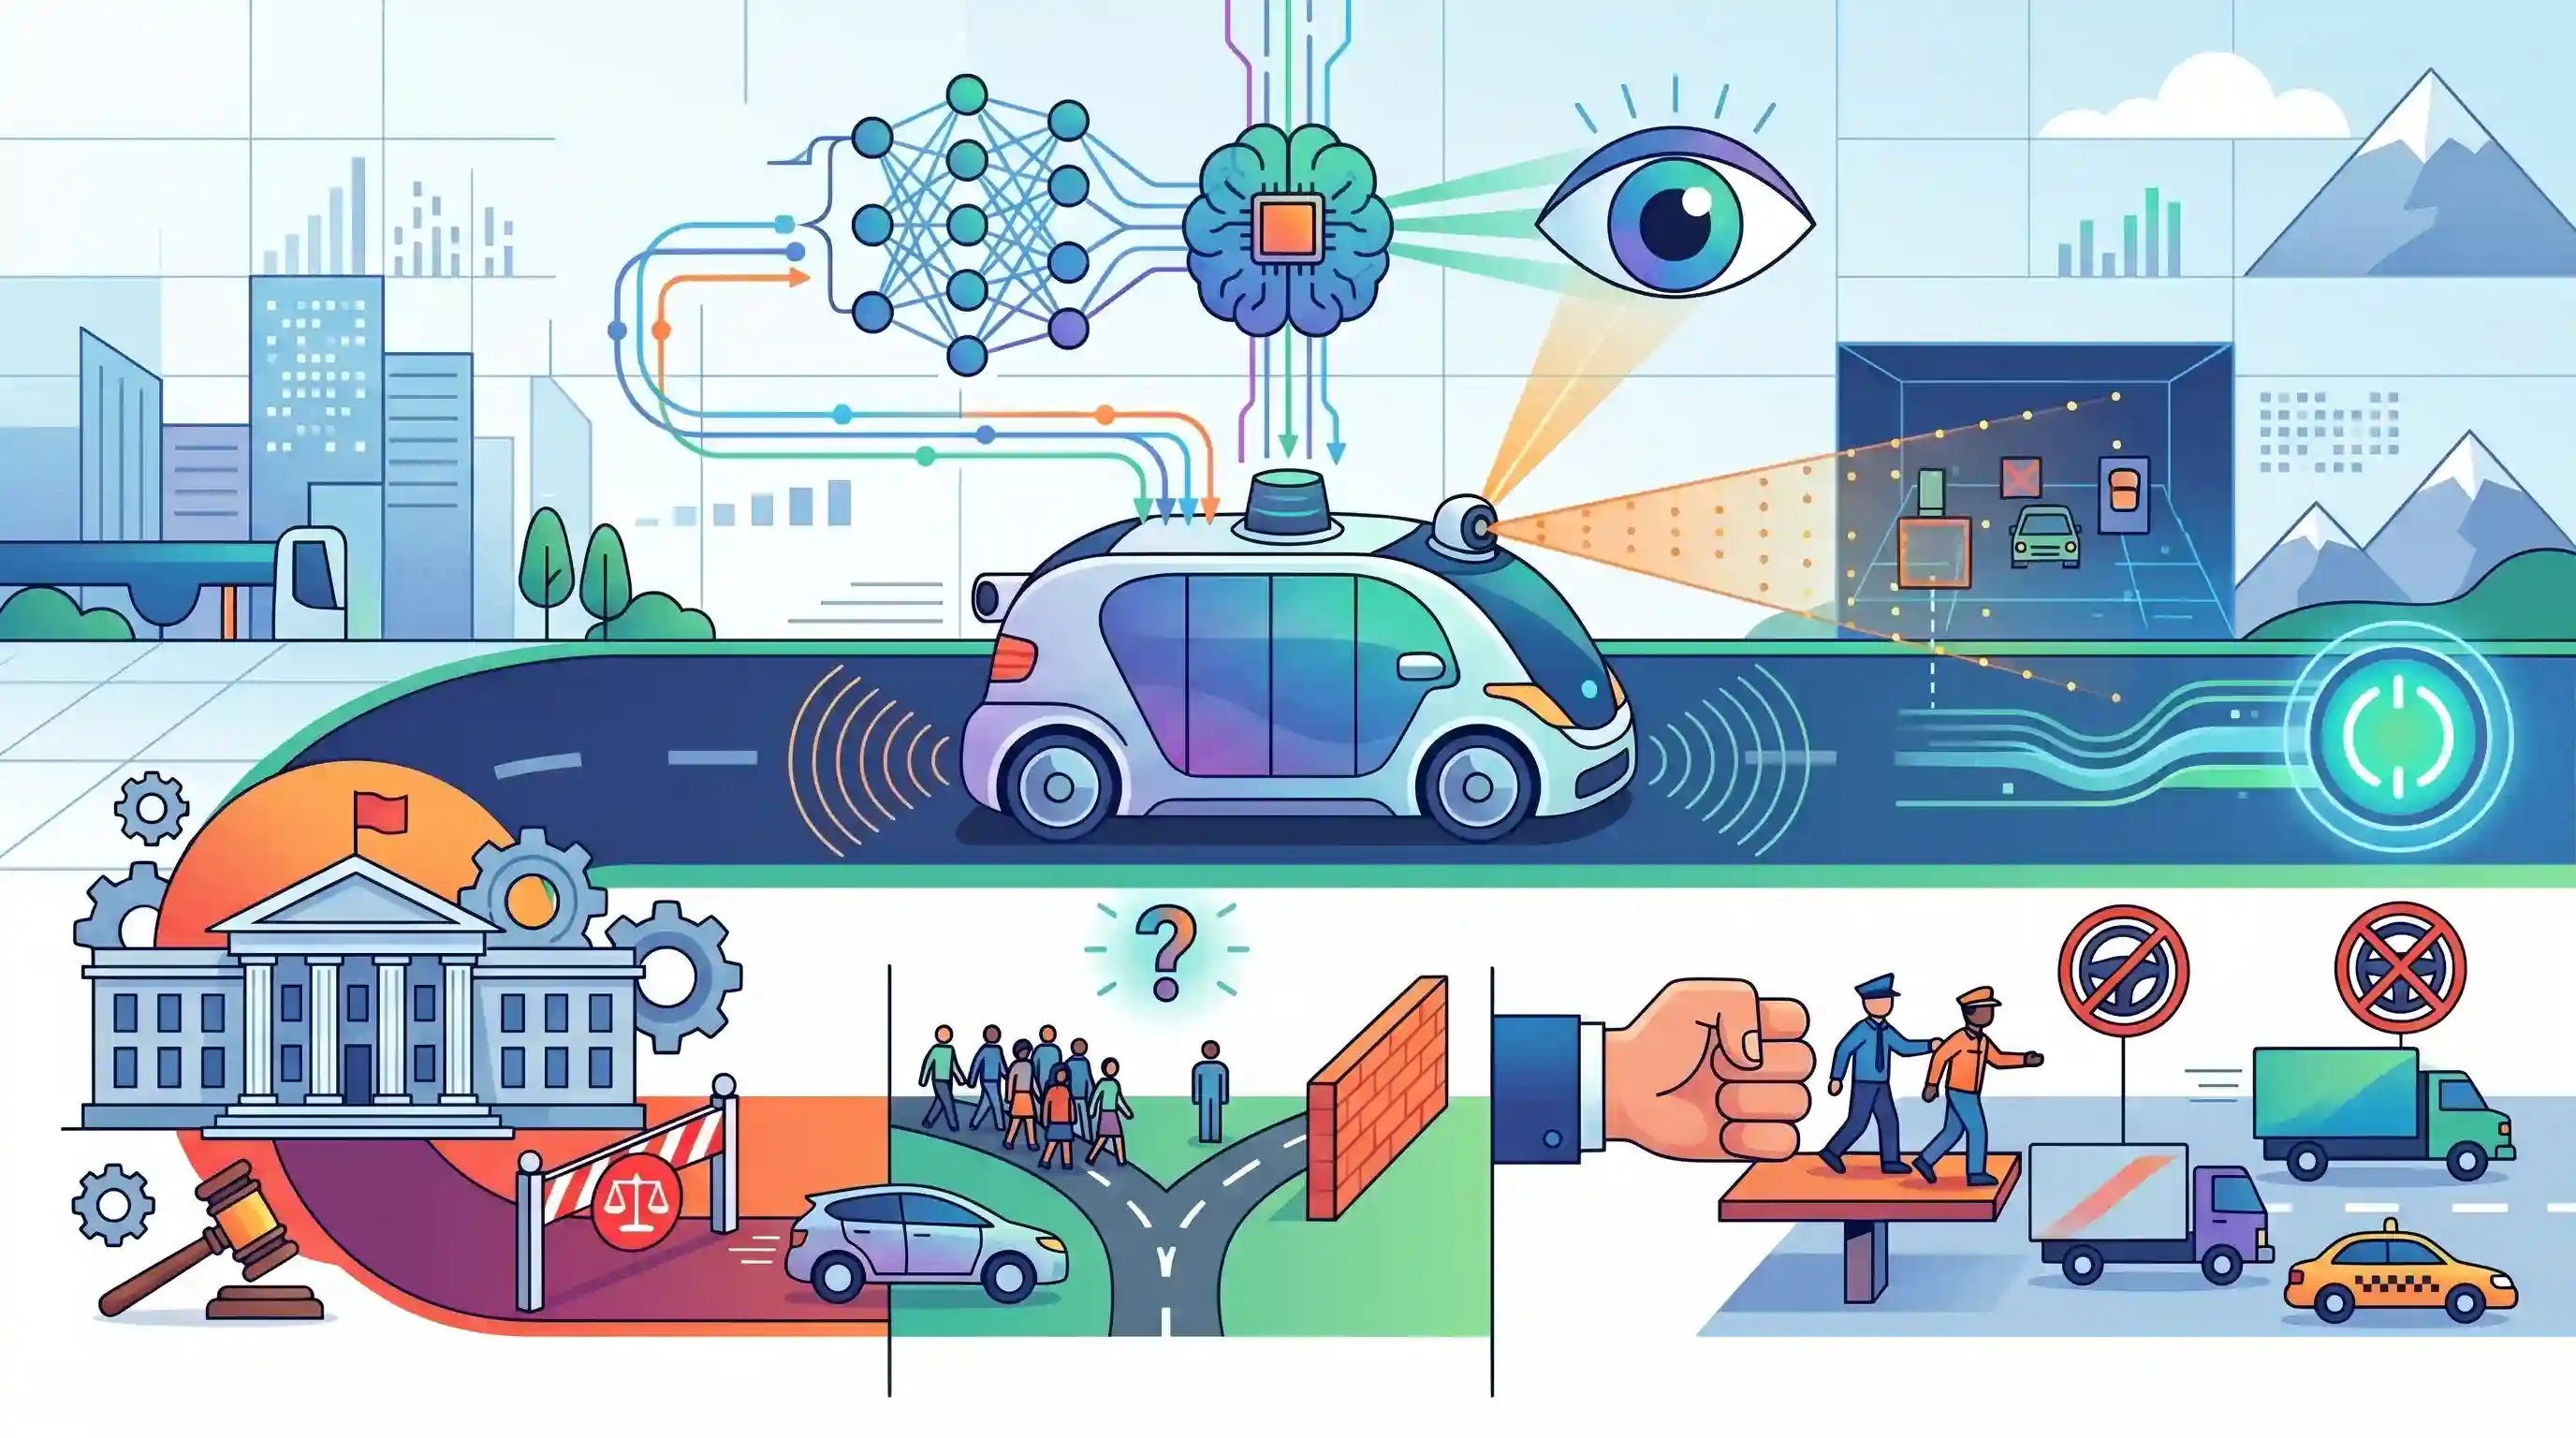
यह लेख स्वायत्त वाहन तकनीक (autonomous vehicle technology), जिसे आमतौर पर ड्राइवरलेस कारों या रोबोटैक्सी (robotaxis) के रूप में जाना जाता है, में हो रही तीव्र प्रगति और निरंतर चुनौतियों का विश्लेषण करता है। यह इन प्रणालियों के तकनीकी आधारों पर प्रकाश डालता है, जो आर्टिफिशियल इंटेलिजेंस (AI), न्यूरल नेटवर्क और विभिन्न सेंसर विन्यासों को एकीकृत करते हैं—जिसमें टेस्ला (Tesla) के कैमरा-केंद्रित दृष्टिकोण से लेकर वेमो (Waymo) की LiDAR पर निर्भरता शामिल है। जैसे-जैसे यह उद्योग लेवल 5 (Level 5) पूर्ण स्वाचालन (full automation) की ओर बढ़ रहा है, उसे केवल तकनीकी सुधार के अलावा कई महत्वपूर्ण बाधाओं का भी सामना करना पड़ रहा है। प्रमुख मुद्दों में नियामक ढांचा, गंभीर स्थितियों में मशीन द्वारा निर्णय लेने से जुड़ी नैतिक दुविधाएं, दुर्घटनाओं के मामले में कानूनी दायित्व (legal liability) निर्धारित करना और पारंपरिक परिवहन से संबंधित रोजगार को बाधित करने वाले व्यापक सामाजिक-आर्थिक प्रभाव शामिल हैं।
मुख्य बिंदु
- स्वायत्त तकनीक का विकास तेजी से हो रहा है, जो मुख्य रूप से Artificial Intelligence, Machine Learning और LiDAR, Radar तथा Cameras जैसे उन्नत सेंसर सुइट्स पर अत्यधिक निर्भर है।
- उद्योग के प्रमुख दिग्गजों के दृष्टिकोण अलग-अलग हैं: Waymo सुरक्षा रिडंडेंसी (safety redundancy) के लिए LiDAR सहित व्यापक सेंसर एरे का उपयोग करता है, जबकि Tesla मुख्य रूप से कैमरा-आधारित 'vision-only' AI सिस्टम पर ध्यान केंद्रित करता है।
- सोसाइटी ऑफ ऑटोमोटिव इंजीनियर्स (SAE) ऑटोमेशन को छह स्तरों (0-5) में वर्गीकृत करता है, और वर्तमान में ऑटोमोबाइल उद्योग लेवल 2/3 ड्राइवर असिस्टेंस से लेवल 4/5 पूर्णतः स्वायत्त रोबोटैक्सिस (fully autonomous robotaxis) की ओर बढ़ने के लिए प्रयासरत है।
- ड्राइवरलेस कारों की तैनाती जटिल नैतिक दुविधाएं उत्पन्न करती है, जिसमें अपरिहार्य दुर्घटनाओं के दौरान एल्गोरिद्मिक निर्णय लेने की 'ट्रॉली प्रॉब्लम' और कानूनी उत्तरदायित्व के प्रश्न शामिल हैं।
- स्वायत्त वाहनों (autonomous vehicles) को व्यापक स्तर पर अपनाए जाने से मानवीय भूल के कारण होने वाली दुर्घटनाओं में भारी कमी आने की संभावना है, लेकिन यह परिवहन और लॉजिस्टिक्स क्षेत्र में रोजगार के विस्थापन जैसी महत्वपूर्ण सामाजिक-आर्थिक चुनौतियां भी पेश करता है।
महत्वपूर्ण शब्द
LiDAR (लाइट डिटेक्शन एंड रेंजिंग)

लक्ष्यों पर लेजर प्रकाश डालकर और उनके परावर्तन (reflections) को मापकर दूरी मापने की एक विधि। यह उच्च-रिज़ॉल्यूशन वाले 3D मानचित्र तैयार करता है, जो स्वायत्त नेविगेशन (autonomous navigation) और रिमोट सेंसिंग (remote sensing) के लिए अनिवार्य है।
UPSC context
GS पेपर 3 (विज्ञान एवं प्रौद्योगिकी); बुनियादी ढांचा मानचित्रण, आपदा प्रबंधन और उभरती परिवहन प्रौद्योगिकियों के लिए महत्वपूर्ण।
SAE ड्राइविंग ऑटोमेशन के स्तर
वैश्विक मानक (J3016) जो वाहन स्वचालन (vehicle automation) के छह स्तरों को परिभाषित करता है, लेवल 0 (कोई स्वचालन नहीं) से लेकर लेवल 5 (पूर्ण स्वचालन) तक, जो एक कानूनी और तकनीकी ढांचा प्रदान करता है।
UPSC context
GS पेपर 3 (प्रौद्योगिकी नीति); इसका उपयोग सेल्फ-ड्राइविंग वाहनों के लिए वाहन सुरक्षा और विनियामक मानकों को वर्गीकृत करने के लिए किया जाता है।
न्यूरल नेटवर्क
मशीन लर्निंग का एक उप-समूह जो मानव मस्तिष्क की संरचना से प्रेरित है, जिसमें स्वायत्त प्रणालियों (autonomous systems) में पैटर्न की पहचान और निर्णय लेने के लिए जटिल डेटा को प्रोसेस करने हेतु परस्पर जुड़े हुए 'न्यूरॉन्स' का उपयोग किया जाता है।
UPSC context
GS पेपर 3 (आर्टिफिशियल इंटेलिजेंस); रोबोटिक्स और कंप्यूटर विजन में डीप लर्निंग (Deep Learning) अनुप्रयोगों के लिए आधारभूत तकनीक।
लेवल 5 ऑटोमेशन
वाहन स्वायत्तता का उच्चतम स्तर जहाँ स्वचालित प्रणाली सभी परिस्थितियों में ड्राइविंग के सभी कार्यों को निष्पादित करती है, जिसमें किसी मानवीय हस्तक्षेप या उपस्थिति की आवश्यकता नहीं होती है।
UPSC context
GS पेपर 3 (बुनियादी ढांचा/परिवहन); यह शहरी गतिशीलता और लॉजिस्टिक्स के लिए तकनीकी सीमा (technological frontier) और अंतिम लक्ष्य का प्रतिनिधित्व करता है।
AI में नैतिक दुविधाएं
AI निर्णय-प्रक्रिया में नैतिक चुनौतियाँ, जैसे कि 'ट्रॉली प्रॉब्लम' (Trolley Problem), जहाँ एल्गोरिदम को अपरिहार्य दुर्घटनाओं के दौरान जीवन को प्राथमिकता देनी होती है, जो पूर्वाग्रह (bias) और पूर्व-निर्धारित प्रोग्रामिंग से संबंधित प्रश्न उठाती हैं।
UPSC context
GS पेपर 4 (नीतिशास्त्र); उभरती प्रौद्योगिकियों में नैतिक उत्तरदायित्व, कानूनी दायित्व और उपयोगितावाद का विश्लेषण करने की क्षमता का परीक्षण करता है।
स्वचालन में कानूनी उत्तरदायित्व
जब कोई स्वायत्त प्रणाली क्षति पहुँचाती है, तो दोष (निर्माता, सॉफ्टवेयर डेवलपर या मालिक) निर्धारित करने की कानूनी चुनौती, जिसमें जिम्मेदारी मानवीय त्रुटि से स्थानांतरित होकर एल्गोरिथमिक विफलता (algorithmic failure) पर आ जाती है।
UPSC context
GS पेपर 2 (शासन/कानून) और GS पेपर 4; दुर्घटनाओं के लिए गैर-मानवीय संस्थाओं को जवाबदेह ठहराने में नियामक अंतराल को संबोधित करता है।
प्रारंभिक ट्रैप
LiDAR स्वायत्त वाहनों के लिए उच्च-रिज़ॉल्यूशन 3D वातावरण का मानचित्रण करने हेतु उच्च-आवृत्ति वाली रेडियो तरंगों का उपयोग करता है।
LiDAR का अर्थ Light Detection and Ranging है और यह स्पंदित (pulsed) लेजर प्रकाश का उपयोग करता है। वहीं RADAR रेडियो तरंगों का उपयोग करता है। UPSC अक्सर भौतिकी की इन बुनियादी अवधारणाओं को आपस में बदल देता है।
संबंधित अवधारणाएँ
स्वायत्त वाहन सेंसर में LiDAR, RADAR और कैमरे एक-दूसरे से किस प्रकार भिन्न हैं?
- LiDAR: सटीक 3D मानचित्र तैयार करने के लिए पल्स्ड लेजर लाइट का उपयोग करता है, हालांकि भारी बारिश, बर्फबारी या कोहरे में इसका प्रदर्शन कम हो जाता है।
- रडार: वस्तुओं और उनकी गति का पता लगाने के लिए रेडियो तरंगों का उपयोग करता है; खराब मौसम की स्थिति में अत्यधिक विश्वसनीय है लेकिन इसमें हाई-रेजोल्यूशन मैपिंग क्षमताओं का अभाव है।
- ऑप्टिकल कैमरे: संकेतों को पढ़ने, रंगों की पहचान करने और मानवीय दृष्टि की नकल करने के लिए कंप्यूटर विजन AI के साथ मिलकर ऑप्टिकल लेंस का उपयोग करता है।
AI में 'अकाउंटेबिलिटी गैप' (Accountability Gap) और 'ट्रॉली प्रॉब्लम' (Trolley Problem) क्या है?
- ट्रॉली समस्या: एक शास्त्रीय नैतिक दुविधा जहाँ AI एल्गोरिदम को अपरिहार्य दुर्घटनाओं के दौरान पूर्व-निर्धारित उपयोगितावादी चुनाव करने होते हैं, यह तय करते हुए कि किसके जीवन को प्राथमिकता दी जाए।
- जवाबदेही अंतराल: जब एक स्वायत्त AI सिस्टम किसी दुर्घटना का कारण बनता है, तो उत्तरदायित्व (मालिक, सॉफ्टवेयर डेवलपर, या निर्माता) निर्धारित करने की अनसुलझी कानूनी चुनौती।
अंतर-विषय पैटर्न
AI एथिक्स + टॉर्ट लॉ फ्रेमवर्क
ऑटोनॉमस दुर्घटनाओं की जवाबदेही GS3 तकनीक और GS4 नैतिकता को जोड़ती है, जो मानवीय जवाबदेही बनाम कॉर्पोरेट/डेवलपर के दायित्व के संबंध में पारंपरिक कानूनी ढांचों को चुनौती देती है।
ऑटोमेशन + गिग इकोनॉमी की भेद्यता
लेवल 5 स्वायत्तता (Level 5 autonomy) परिवहन और लॉजिस्टिक्स में बड़े पैमाने पर नौकरियों के विस्थापन का खतरा पैदा करती है, जो सीधे तौर पर GS3 की 'रोजगारहीन विकास' (jobless growth) और गिग इकोनॉमी (gig economy) श्रमिकों की संवेदनशीलता से जुड़ी बहसों से संबंधित है।

LiDAR/RADAR की भौतिकी के बीच अंतर स्पष्ट करने वाले एक प्रीलिम्स प्रश्न, और AI गवर्नेंस में 'जवाबदेही अंतराल' (accountability gap) पर एक मेन्स प्रश्न की अपेक्षा करें।
संबद्ध PYQ · 5
संबद्ध PYQ · 5
- 2023MainsGS3
Introduce the concept of Artificial Intelligence (AI). How does Al help clinical diagnosis? Do you perceive any threat to privacy of the individual in the use of Al in healthcare?
- 2015MainsGS3
What are the areas of prohibitive labour that can be sustainably managed by robots ? Discuss the initiatives that can propel research in premier research institutes for substantive and gainful innovation.
- 2024MainsGS4
The application of Artificial Intelligence as a dependable source of input for administrative rational decision-making is a debatable issue. Critically examine the statement from the ethical point of view.
- 2021MainsGS4
Impact of digital technology as reliable source of input for rational decision making is a debatable issue. Critically evaluate with suitable example.
- 2025PrelimsGS1
Consider the following types of vehicles : I. Full battery electric vehicles II. Hydrogen fuel cell vehicles III. Fuel cell-electric hybrid vehicles How many of the above are considered as alternative powertrain vehicles?
